20萬小時真機實驗警示 機器人任務成功不等於數據有效
2026-11-20 17:09:45 大公網 作者:曾萍
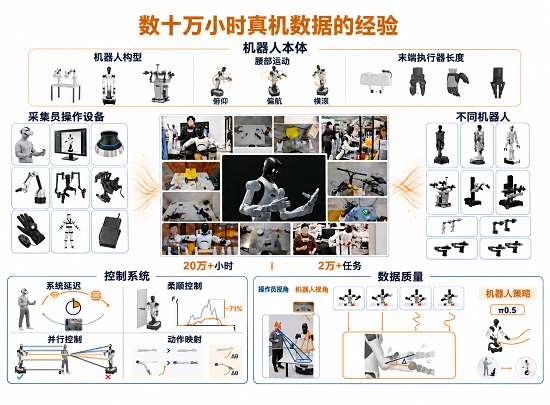
當前人形機器人商業化落地進程加快,具身Agent的迭代高度依賴真機採集的示範數據。不少模型在實驗室測試中表現亮眼,投入真實場景卻頻頻出錯,高質量訓練數據已經成為制約行業發展的關鍵瓶頸。近日,覓蜂科技真機操作團隊對外公佈最新研究成果,基於超20萬小時真機運行記錄、兩萬餘項任務實操案例,結合25款雙臂機器人開展對比試驗,拆解真實機器人數據背後容易被忽視的質量問題。
據團隊相關負責人介紹,即便是順利完成目標任務的示範數據,也有可能給模型帶來負面引導。很多人會默認任務完成就代表樣本有效,但機器人學習的是整套操作軌跡,示範過程中的各類瑕疵,會跟隨成功案例一同被模型吸收。
在實際數據採集中,經常會出現操作員肉眼掌握環境信息,機器人機載攝像頭卻看不到關鍵線索的情況。缺少對應的視覺觀測作為決策支撐,訓練後的機器人只能近乎隨機選擇執行動作,只有保證機器人視角完整捕捉決策所需信息,模型才能學到合理的行為邏輯。
除觀測層面的漏洞,硬件校準的一致性同樣容易被忽視。據相關負責人介紹,如果數據採集階段和實際部署階段機器人校準狀態存在偏差,數據裏建立的狀態與動作對應關係就會失效。即便訓練數據集全部為成功案例,真機上線後依舊會出現大面積執行失敗。
遙操作過程裏產生的繞行、停頓、反覆調整等補償動作,也會悄悄混入有效樣本。這些動作往往是為彌補系統缺陷做出的補救行為,並非完成任務的必要步驟,可模型很難自主進行區分。團隊測試發現,當這類繞行樣本佔比提升,機器人完成任務的耗時最高上漲近三成,多餘軌跡會被固化為機器人的固有操作習慣。
而這些問題,很多並非誕生於模型訓練環節,在數據採集階段就已經埋下隱患。機器人選型不能只關注機械臂能否觸達目標,關節活動餘量、末端執行器配置、腰部運動能力都會直接影響輸出的數據品質,單純加長工具末端反而會壓縮精細操作的空間。
控制系統的表現同樣左右着數據成色。操作模式頻繁切換、系統存在反饋延遲、剛性控制帶來的環境對抗,都會催生大量非必要動作。團隊相關負責人表示,想要產出可靠的訓練數據,不能僅以任務是否完成為評判標尺,需要前置考量觀測信息完整度、硬件適配性以及動作軌跡的合理性,把質量管控前置到數據採集全流程,才能為人形機器人真實場景落地輸出真正有效的訓練經驗。